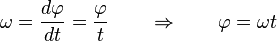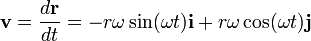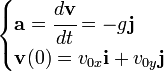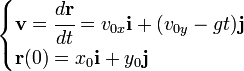martes, 18 de marzo de 2014

MOVIMIENTO RECTILINEO UNIFORME VARIADO

Movimiento Rectilíneo Uniformemente Variado los cambios de la velocidad se producen por los cambios de rapidez ya que por ser rectilíneo la dirección y sentido del desplazamiento no varía.
Entonces en el movimiento rectilíneo uniformemente variado la aceleración se mide como variación de rapidez entre los intervalos de tiempo en que se producen.


Se puede decir que a diferencia del movimiento rectilíneo uniforme que la distancia recorridason iguales por cada intervalo de tiempo igual  y en el movimiento rectilineo uniformemente variado las distancias recorrida  son diferentes por intervalo de tiempo  igual.Esto hace que la velocidad varíe en su módulo (rapidez) y la razón de está variación de velocidad por unidad de tiempo se llama aceleración.

Es uniformemente porque las distancias aumentan o disminuyen proporcionalmente por cada intervalo consecutivo, de manera que la variación de la velocidad es igual en el mismo intervalo de tiempo. La aceleración es una razón constante osea que siempre es el mismo valor.

TIRO VERTICAL

Tiro vertical

Es un movimiento hacia arriba y en línea recta. La velocidad disminuye conforme asciende; la aceleración de la gravedad retarda el movimiento del cuerpo hasta que éste se detiene y empieza a caer de vuelta a la superficie de la tierra, entonces aumenta su velocidad y alcanza la máxima que tenía del punto donde se lanzó. El punto empleado hasta llegar al punto más alto es igual al punto que tarda en la caida. Por lo tanto los movimientos para cualquier punto a lo largo de la trayectoria está determinados por las ecuaciones para la caida libre.

Sin importar si el cuerpo se mueve hacia arriba o hacia abajo, la aceleración debido a la gravedad tendrá dirección hacia abajo. Por convención, los valores de g seránpositivos cuando el cuerpo esté en descenso y será negativos cuando el cuerpo esté en as
censo.

MOVIMIENTO CIRCULAR UNIFORME

Movimiento circular uniforme

En física, el movimiento circular uniforme (también denominado movimiento uniformemente circular) describe el movimiento de un cuerpo atravesando, con rapidez constante, unatrayectoria circular.
Aunque la rapidez del objeto es constante, su velocidad no lo es: La velocidad, una magnitud vectorial, tangente a la trayectoria, en cada instante cambia de dirección. Esta circunstancia implica la existencia de una aceleración que, si bien en este caso no varía al módulo de la velocidad, sí varía su dirección.

Cinemática del MCU en mecánica clásica[editar]

Ángulo y velocidad angular[editar]

El ángulo abarcado en un movimiento circular es igual al cociente entre la longitud del arco de circunferencia recorrida y el radio.
La longitud del arco y el radio de la circunferencia son magnitudes de longitud, por lo que el desplazamiento angular es una magnitud adimensional, llamada radián. Un radián es un arco de circunferencia de longitud igual al radio de la circunferencia, y la circunferencia completa tiene 2\pi\, radianes.
La velocidad angular es la variación del desplazamiento angular por unidad de tiempo:
 \omega = \frac{d\varphi}{dt}
Partiendo de estos conceptos se estudian las condiciones del movimiento circular uniforme, en cuanto a su trayectoria y espacio recorrido, velocidad y aceleración, según el modelo físico cinemático.

Posición[editar]

Moviment circular.jpg
Se considera un sistema de referencia en el plano xy, con vectores unitarios en la dirección de estos ejes  (\text{O}; \mathbf i, \mathbf j) . La posición de la partícula en función del ángulo de giro  \varphi  y del radio r es en un sistema de referencia cartesiano xy:
\begin{cases} x = r \cos \varphi \\ y = r \sin \varphi \end{cases}
De modo que el vector de posición de la partícula en función del tiempo es:
 \mathbf {r} = r \cos (\omega t) \mathbf i + r \sin (\omega t) \mathbf j
siendo:
 \mathbf{r} \; : es el vector de posición de la partícula.
 r \; : es el radio de la trayectoria.
Al ser un movimiento uniforme, a iguales incrementos de tiempo le corresponden iguales desplazamientos angulares, lo que se define como velocidad angular (ω):

 \omega = \frac{d\varphi}{dt} = \frac{\varphi}{t}
 \qquad\Rightarrow\qquad \varphi = \omega {t}
El ángulo (φ), debe medirse en radianes:

 \varphi = \frac{s}{r}
donde s es la longitud del arco de circunferencia
Según esta definición:
1 vuelta = 360° = 2 π radianes
½ vuelta = 180° = π radianes
¼ de vuelta = 90° = π /2 radianes

Velocidad tangencial[editar]

La velocidad se obtiene a partir del vector de posición mediante derivación tangencial:

\mathbf{v} = \frac{d\mathbf r}{dt} =
-r\omega\sin (\omega t) \mathbf i + r\omega\cos (\omega t) \mathbf j
La relación entre la velocidad angular y la velocidad tangencial es:

{v} = |\mathbf v | = \sqrt {(-r\omega\sin (\omega t))^2 + (r\omega\cos (\omega t))^2} = \omega r
El vector velocidad es tangente a la trayectoria, lo que puede comprobarse fácilmente efectuando el producto escalar \mathbf r \cdot \mathbf v y comprobando que es nulo.

Aceleración[editar]

La aceleración se obtiene a partir del vector velocidad con la derivación:

\mathbf{a} = \frac{d\mathbf v}{dt} =
-r\omega^2\cos (\omega t) \mathbf i - r\omega^2\sin (\omega t) \mathbf j
de modo que

\mathbf{a} = -\omega^2 \mathbf r
Así pues, el vector aceleración tiene dirección opuesta al vector de posición, normal a la trayectoria y apuntando siempre hacia el centro de la trayectoria circular. por lo que acostumbramos a referirnos a ella como aceleración normal o centrípeta.
El módulo de la aceleración es el cuadrado de la velocidad angular por el radio de giro, aunque lo podemos expresar también en función de la celeridad v\, de la partícula, ya que, en virtud de la relación v=\omega r\,, resulta

a = \omega^2 r = \frac{v^2}{r}
Esta aceleración es la única que experimenta la partícula cuando se mueve con rapidez constante en una trayectoria circular, por lo que la partícula deberá ser atraída hacia el centro mediante una fuerza centrípeta que la aparte de una trayectoria rectilínea, como correspondería por la ley de inercia.

Movimiento circular y movimiento armónico[editar]

En dos dimensiones la composición de dos movimientos armónicos de la misma frecuencia y amplitud, convenientemente desfasados, dan lugar a un movimiento circular uniforme. Por ejemplo un movimiento bidimensional dado por las ecuaciones:
x(t)=R_0\sin(\omega t+\pi/2),\ y(t)=R_0\sin(\omega t)
El momento angular puede calcularse como:
L=xp_y - yp_x = m(x\dot{y}-y\dot{x}) = m\omega R^2
De hecho las órbitas planetarias circulares pueden entenderse como la composición de dos movimientos armónicos según dos direcciones mutuamente perpendiculares.

Período y frecuencia[editar]

El periodo T\, representa el tiempo necesario para que el móvil complete una vuelta y viene dado por:
T=\frac{2\,\pi}{\omega}
La frecuencia f\, mide el número de revoluciones o vueltas completadas por el móvil en la unidad de tiempo y viene dada por:
f=\frac{\omega}{2\,\pi}
Por consiguiente, la frecuencia es el recíproco del período:
f = \frac{1}{T}

Movimiento circular en mecánica relativista[editar]

Si bien la teoría especial de la relatividad permite que una partícula no cargada esté en movimiento circular uniforme, esto en general no resulta posible para una partícula cargada a la que no se le suministra energía adicional. Esto se debe a que una partícula cargada acelerada emite radicación electromagnética perdiendo energía en ese proceso. Eso es precisamente lo que sucede en un sincrotrón que es un tipo de acelerador de partículas (de hecho la radicación de sincrotón emitida por partículas aceleradas en un anillo puede usarse con fines médicos).
Además, en la mecánica relativista el cociente entre la fuerza centrípeta y la aceleración centrípeta, es diferente del cociente entre la fuerza tangencial y la aceleración tangencial. Esto introduce una diferencia fundamental con el caso newtoniano: la aceleración y la fuerza relativistas no son vectores necesariamente paralelos:
\mathbf{F} = \frac{d}{dt}\left( \frac{m\mathbf{v}}{\sqrt{1-\frac{v^2}{c^2}}}\right) =
\frac{m\mathbf{v}}{\left[1-\frac{v^2}{c^2}\right]^{3/2}} \left( \frac{\mathbf{v}}{c^2}\cdot \mathbf{a} \right) + \frac{m\mathbf{a}}{\sqrt{1-\frac{v^2}{c^2}}}
De la relación anterior, se deduce que la fuerza y la aceleración sólo son paralelas en dos casos:
\mathbf{a}\cdot\mathbf{v} = 0, \qquad
\mathbf{a}\cdot\mathbf{v} = \|\mathbf{a}\| \|\mathbf{v}\|
El primer caso se da cuando la aceleración y la velocidad son perpendiculares, cosa que sucede en el movimiento circular uniforme. El segundo caso se da en un movimiento rectilíneo. En cualquier otro tipo de movimiento en general la fuerza y la aceleración no serán permanentemente paralelas.

TIRO PARABOLICO

Movimiento parabólico

Se denomina movimiento parabólico al realizado por un objeto cuya trayectoria describe una parábola. Se corresponde con la trayectoria ideal de un proyectil que se mueve en un medio que no ofrece resistencia al avance y que está sujeto a un campo gravitatorio uniforme.
Puede ser analizado como la composición de dos movimientos rectilíneos: un movimiento rectilíneo uniforme horizontal y un movimiento rectilíneo uniformemente acelerado vertical.
El tiro parabólico tiene las siguientes características: Conociendo la velocidad de salida (inicial), el angulo de inclinación inicial y la diferencia de alturas (entre salida y llegada) se conocerá toda la trayectoria. Los ángulos de salida y llegada son iguales. La mayor distancia cubierta (alcance) se logra con ángulos de salida de 45º. Para lograr la mayor distancia el factor mas importante es la velocidad. Se puede analizar el movimiento en vertical independientemente del horizontal.

Tipos de movimiento parabólico[editar]

Movimiento semiparabólico.

Movimiento parabólico (completo)[editar]

El movimiento parabólico completo se puede considerar como la composición de un avance horizontal rectilíneo uniforme y un lanzamiento vertical hacia arriba, que es un movimiento rectilíneo uniformemente acelerado hacia abajo (MRUA) por la acción de la gravedad.
En condiciones ideales de resistencia al avance nulo y campo gravitatorio uniforme, lo anterior implica que:
  1. Un cuerpo que se deja caer libremente y otro que es lanzado horizontalmente desde la misma altura tardan lo mismo en llegar al suelo.
  2. La independencia de la masa en la caída libre y el lanzamiento vertical es igual de válida en los movimientos parabólicos.
  3. Un cuerpo lanzado verticalmente hacia arriba y otro parabólicamente completo que alcance la misma altura tarda lo mismo en caer.

Ecuaciones del movimiento parabólico[editar]

Tir parabòlic.png
Hay dos ecuaciones que rigen el movimiento parabólico:
  1.  \mathbf{v_0} = v_0 \, \cos{\phi} \, \mathbf{i} + v_0 \, \sin{\phi} \, \mathbf{j}
  2.  \mathbf{a} = -g \, \mathbf{j}
donde:
 v_0 \,  es el módulo de la velocidad inicial.
 \phi \,  es el ángulo de la velocidad inicial sobre la horizontal.
 g \,  es la aceleración de la gravedad.
 \mathbf{i}, \mathbf{j} son dos versores (vectores unitarios) en el plano.
La velocidad inicial se compone de dos partes:
 v_0 \, \cos{\phi}  que se denomina componente horizontal de la velocidad inicial.
En lo sucesivo  v_{0x} \,
 v_0 \, \sin{\phi}  que se denomina componente vertical de la velocidad inicial.
En lo sucesivo  v_{0y} \,
Se puede expresar la velocidad inicial de este modo:
 \mathbf{v_0} = v_{0x} \, \mathbf{i} + v_{0y} \, \mathbf{j}  : [ecu. 1]
Será la que se utilice, excepto en los casos en los que deba tenerse en cuenta el ángulo de la velocidad inicial.

Ecuación de la aceleración[editar]

La única aceleración que interviene en este movimiento es la constante de la gravedad, que corresponde a la ecuación:
 \mathbf{a} = -g \, \mathbf{k}
que es vertical y hacia abajo.

Ecuación de la velocidad[editar]

La velocidad de un cuerpo que sigue una trayectoria parabólica se puede obtener integrando la siguiente ecuación:

   \begin{cases}
      \mathbf{a}    = \cfrac{d\mathbf{v}}{dt} = -g \mathbf{j} \\
      \mathbf{v}(0) = v_{0x}\mathbf{i}+v_{0y}\mathbf{j}
   \end{cases}
La integración es muy sencilla por tratarse de una ecuación diferencial de primer orden y el resultado final es:

   \mathbf{v}(t) = v_{0x}\mathbf{i}+(v_{0y}-gt)\mathbf{j}
Esta ecuación determina la velocidad del móvil en función del tiempo, la componente horizontal no varía, mientras que la componente vertical sí depende del tiempo y de la aceleración de la gravedad.

Ecuación de la posición[editar]

Casting obliquely.gif
Partiendo de la ecuación que establece la velocidad del móvil con la relación al tiempo y de la definición de velocidad, la posición puede ser encontrada integrando de la siguiente ecuación diferencial:

   \begin{cases}
      \mathbf{v} = \cfrac{d\mathbf{r}}{dt} = v_{0x}\mathbf{i}+(v_{0y}-gt)\mathbf{j} \\
      \mathbf{r}(0) = x_0\mathbf{i}+y_0\mathbf{j}
   \end{cases}
La integración es muy sencilla por tratarse de una ecuación diferencial de primer orden y el resultado final es:

   \mathbf{r}(t) =
      (v_{0x} \; {t} + x_0)\, \mathbf{i} + 
      \left (
         - \frac{1}{2} g {t^2} + v_{0y} \; t+ y_0 
      \right)
      \, \mathbf{j}