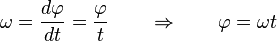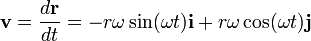jueves, 8 de mayo de 2014

LEYES DE NEWTON

ENERGÍA CINÉTICA

La importancia del concepto de energía surge del principio de conservación de la energía: la energía se puede convertir de una forma a otra pero no puede crearse ni destruirse *. Por ejemplo, un horno microondas recibe energía electromagnética para convertirla en energía térmica en los alimentos, aumentando su temperatura, por lo tanto, no hay una pérdida de energía en éste proceso.
Por ello, la energía se relaciona por la capacidad que tiene la materia para realizar cambios, a partir de un estado de referencia. Existen muchos tipos de energía, que están asociados con diferentes propiedades de la materia. Sin embargo, en cinética, se estudia la energía mecánica, es decir, la energía asociada con las propiedades que determinan el movimiento.
Una de ellas, es la energía cinética, que es la energía asociada con la rapidez de una partícula. Como la energía se define a partir de un estado de referencia, la energía cinética es cero cuando la partícula no tiene rapidez, es decir, está en reposo.


La energía cinética, denotada por K y medida en Joules (J), se define como:
donde m es la masa de la partícula (Kg) y v es su rapidez (m/s).
El concepto de energía se relaciona con el cambio de un estado. Por ello, en el estudio de la energía a veces interesa saber el cambio de energía. El símbolo ∆ (delta) indica un cambio en la propiedad a la que acompaña.
Suponga que en un estado 1, una partícula tiene una energía cinética K(1), y que en el estado 2 tiene una energía cinética K(2). El cambio de energía cinética de ésta partícula, medido en Joules (J) para los estados 1 y 2 es:


ENERGÍA POTENCIAL


La energía potencial es la energía que mide la capacidad que tiene dicho sistema para realizar un trabajo en función exclusivamente de su posición o configuración. Puede pensarse como la energía almacenada en el sistema, o como una medida del trabajo que un sistema puede entregar. Suele abreviarse con la letra \scriptstyle Uo \scriptstyle E_p.

La energía potencial es el tipo de energía mecánica asociada a la posición o configuración de un objeto. Podemos pensar en la energía potencial como la energía almacenada en el objeto debido a su posición y que se puede transformar en energía cinética o trabajo. El concepto energía potencial, U, se asocia con las llamadas fuerzas conservadoras. Cuando una fuerza conservadora, como la fuerza de gravedad, actúa en un sistema u objeto; la energía cinética ganada (o perdida) por el sistema es compensada por una perdida (o ganancia) de una cantidad igual de energía potencial. Esto ocurre según los elementos del sistema u objeto cambia de posición.


U = mgh


Donde m es la masa del objeto, g es la aceleración de gravedad y h es la altura del objeto. Así que según la pelota cae, su energía potencial disminuye por virtud de la reducción en la altura.


POTENCIA
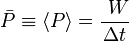

Cantidad de trabajo efectuado por una unidad de tiempo.
Si W es la cantidad de trabajo realizado durante un intervalo de tiempo de duración Δt, la potencia media durante ese intervalo está dada por la relación:
\bar{P} \equiv \left\langle P\right\rangle = \frac{\ W}{\Delta t}
Se define potencia como la rapidez a la cual se efectúa trabajo, o bien, como la rapidez de transferencia de energía en el tiempo. En física, potencia (símbolo P)1 es la cantidad de trabajo efectuado por unidad de tiempo. Si ΔW es la cantidad de trabajo realizado durante un intervalo de tiempo de duración Δt, la potencia media durante ese intervalo está dada por la relación:


TRABAJO

El trabajo que realiza una fuerza sobre un cuerpo equivale a la energía necesaria para desplazar este cuerpo.1 El trabajo es una magnitud física escalar que se representa con la letra \ W (del inglés Work) y se expresa en unidades de energía, esto es en julios o joules (J) en el Sistema Internacional de Unidades.
Ya que por definición el trabajo es un tránsito de energía,2 nunca se refiere a él como incremento de trabajo, ni se simboliza como ΔW.
Matemáticamente se expresa como:
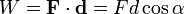
W = \mathbf F \cdot \mathbf d = F d \cos\alpha
Donde F es el módulo de la fuerza, d es el desplazamiento y \alpha es el ángulo que forman entre sí el vector fuerza y el vector desplazamiento.
En la vida cotidiana, el término trabajo se relaciona con cualquier actividad que requiere algún tipo de esfuerzo físico o mental. En la mecánica y estudio de la cinética, éstos esfuerzos son fuerzas externas que actúan sobre un cuerpo desplazándolo cierta distancia desde su punto inicial; por lo tanto, siempre que una fuerza actúa a lo largo de una distancia, sobre una partícula, se realiza trabajo*. Su valor se relaciona con el valor de la fuerza aplicada y el desplazamiento causado por la fuerza.


Por lo anterior, el trabajo mecánico W es realizado por la componente paralela al desplazamiento d de la fuerza que lo realiza, y se define como:
W = F*d.
Donde F es la fuerza paralela al desplazamiento que realiza trabajo. El trabajo total realizado sobre una partícula es el producto de la fuerza resultante por el valor del desplazamiento d.

La expresión anterior que define el trabajo W es un producto escalar, y sólo interesa la magnitud y sentido de F y d. Es decir, a partir de un marco de referencia propuesto, se puede obtener un trabajo negativo si la fuerza está dirigida en sentido contrario al desplazamiento, como una fuerza de fricción de la superficie.
El trabajo W tiene unidades de N.m. en el sistema internacional (Newton - metro), lbf - pulgada en el sistema inglés. En el sistema internacional de medidas, un N.m es un Joule, representado por J,que son las unidades que definen la energía, concepto que se define en las siguientes lecciones.


martes, 18 de marzo de 2014

MOVIMIENTO RECTILINEO UNIFORME VARIADO

Movimiento Rectilíneo Uniformemente Variado los cambios de la velocidad se producen por los cambios de rapidez ya que por ser rectilíneo la dirección y sentido del desplazamiento no varía.
Entonces en el movimiento rectilíneo uniformemente variado la aceleración se mide como variación de rapidez entre los intervalos de tiempo en que se producen.


Se puede decir que a diferencia del movimiento rectilíneo uniforme que la distancia recorridason iguales por cada intervalo de tiempo igual  y en el movimiento rectilineo uniformemente variado las distancias recorrida  son diferentes por intervalo de tiempo  igual.Esto hace que la velocidad varíe en su módulo (rapidez) y la razón de está variación de velocidad por unidad de tiempo se llama aceleración.

Es uniformemente porque las distancias aumentan o disminuyen proporcionalmente por cada intervalo consecutivo, de manera que la variación de la velocidad es igual en el mismo intervalo de tiempo. La aceleración es una razón constante osea que siempre es el mismo valor.

TIRO VERTICAL

Tiro vertical

Es un movimiento hacia arriba y en línea recta. La velocidad disminuye conforme asciende; la aceleración de la gravedad retarda el movimiento del cuerpo hasta que éste se detiene y empieza a caer de vuelta a la superficie de la tierra, entonces aumenta su velocidad y alcanza la máxima que tenía del punto donde se lanzó. El punto empleado hasta llegar al punto más alto es igual al punto que tarda en la caida. Por lo tanto los movimientos para cualquier punto a lo largo de la trayectoria está determinados por las ecuaciones para la caida libre.

Sin importar si el cuerpo se mueve hacia arriba o hacia abajo, la aceleración debido a la gravedad tendrá dirección hacia abajo. Por convención, los valores de g seránpositivos cuando el cuerpo esté en descenso y será negativos cuando el cuerpo esté en as
censo.

MOVIMIENTO CIRCULAR UNIFORME

Movimiento circular uniforme

En física, el movimiento circular uniforme (también denominado movimiento uniformemente circular) describe el movimiento de un cuerpo atravesando, con rapidez constante, unatrayectoria circular.
Aunque la rapidez del objeto es constante, su velocidad no lo es: La velocidad, una magnitud vectorial, tangente a la trayectoria, en cada instante cambia de dirección. Esta circunstancia implica la existencia de una aceleración que, si bien en este caso no varía al módulo de la velocidad, sí varía su dirección.

Cinemática del MCU en mecánica clásica[editar]

Ángulo y velocidad angular[editar]

El ángulo abarcado en un movimiento circular es igual al cociente entre la longitud del arco de circunferencia recorrida y el radio.
La longitud del arco y el radio de la circunferencia son magnitudes de longitud, por lo que el desplazamiento angular es una magnitud adimensional, llamada radián. Un radián es un arco de circunferencia de longitud igual al radio de la circunferencia, y la circunferencia completa tiene 2\pi\, radianes.
La velocidad angular es la variación del desplazamiento angular por unidad de tiempo:
 \omega = \frac{d\varphi}{dt}
Partiendo de estos conceptos se estudian las condiciones del movimiento circular uniforme, en cuanto a su trayectoria y espacio recorrido, velocidad y aceleración, según el modelo físico cinemático.

Posición[editar]

Moviment circular.jpg
Se considera un sistema de referencia en el plano xy, con vectores unitarios en la dirección de estos ejes  (\text{O}; \mathbf i, \mathbf j) . La posición de la partícula en función del ángulo de giro  \varphi  y del radio r es en un sistema de referencia cartesiano xy:
\begin{cases} x = r \cos \varphi \\ y = r \sin \varphi \end{cases}
De modo que el vector de posición de la partícula en función del tiempo es:
 \mathbf {r} = r \cos (\omega t) \mathbf i + r \sin (\omega t) \mathbf j
siendo:
 \mathbf{r} \; : es el vector de posición de la partícula.
 r \; : es el radio de la trayectoria.
Al ser un movimiento uniforme, a iguales incrementos de tiempo le corresponden iguales desplazamientos angulares, lo que se define como velocidad angular (ω):

 \omega = \frac{d\varphi}{dt} = \frac{\varphi}{t}
 \qquad\Rightarrow\qquad \varphi = \omega {t}
El ángulo (φ), debe medirse en radianes:

 \varphi = \frac{s}{r}
donde s es la longitud del arco de circunferencia
Según esta definición:
1 vuelta = 360° = 2 π radianes
½ vuelta = 180° = π radianes
¼ de vuelta = 90° = π /2 radianes

Velocidad tangencial[editar]

La velocidad se obtiene a partir del vector de posición mediante derivación tangencial:

\mathbf{v} = \frac{d\mathbf r}{dt} =
-r\omega\sin (\omega t) \mathbf i + r\omega\cos (\omega t) \mathbf j
La relación entre la velocidad angular y la velocidad tangencial es:

{v} = |\mathbf v | = \sqrt {(-r\omega\sin (\omega t))^2 + (r\omega\cos (\omega t))^2} = \omega r
El vector velocidad es tangente a la trayectoria, lo que puede comprobarse fácilmente efectuando el producto escalar \mathbf r \cdot \mathbf v y comprobando que es nulo.

Aceleración[editar]

La aceleración se obtiene a partir del vector velocidad con la derivación:

\mathbf{a} = \frac{d\mathbf v}{dt} =
-r\omega^2\cos (\omega t) \mathbf i - r\omega^2\sin (\omega t) \mathbf j
de modo que

\mathbf{a} = -\omega^2 \mathbf r
Así pues, el vector aceleración tiene dirección opuesta al vector de posición, normal a la trayectoria y apuntando siempre hacia el centro de la trayectoria circular. por lo que acostumbramos a referirnos a ella como aceleración normal o centrípeta.
El módulo de la aceleración es el cuadrado de la velocidad angular por el radio de giro, aunque lo podemos expresar también en función de la celeridad v\, de la partícula, ya que, en virtud de la relación v=\omega r\,, resulta

a = \omega^2 r = \frac{v^2}{r}
Esta aceleración es la única que experimenta la partícula cuando se mueve con rapidez constante en una trayectoria circular, por lo que la partícula deberá ser atraída hacia el centro mediante una fuerza centrípeta que la aparte de una trayectoria rectilínea, como correspondería por la ley de inercia.

Movimiento circular y movimiento armónico[editar]

En dos dimensiones la composición de dos movimientos armónicos de la misma frecuencia y amplitud, convenientemente desfasados, dan lugar a un movimiento circular uniforme. Por ejemplo un movimiento bidimensional dado por las ecuaciones:
x(t)=R_0\sin(\omega t+\pi/2),\ y(t)=R_0\sin(\omega t)
El momento angular puede calcularse como:
L=xp_y - yp_x = m(x\dot{y}-y\dot{x}) = m\omega R^2
De hecho las órbitas planetarias circulares pueden entenderse como la composición de dos movimientos armónicos según dos direcciones mutuamente perpendiculares.

Período y frecuencia[editar]

El periodo T\, representa el tiempo necesario para que el móvil complete una vuelta y viene dado por:
T=\frac{2\,\pi}{\omega}
La frecuencia f\, mide el número de revoluciones o vueltas completadas por el móvil en la unidad de tiempo y viene dada por:
f=\frac{\omega}{2\,\pi}
Por consiguiente, la frecuencia es el recíproco del período:
f = \frac{1}{T}

Movimiento circular en mecánica relativista[editar]

Si bien la teoría especial de la relatividad permite que una partícula no cargada esté en movimiento circular uniforme, esto en general no resulta posible para una partícula cargada a la que no se le suministra energía adicional. Esto se debe a que una partícula cargada acelerada emite radicación electromagnética perdiendo energía en ese proceso. Eso es precisamente lo que sucede en un sincrotrón que es un tipo de acelerador de partículas (de hecho la radicación de sincrotón emitida por partículas aceleradas en un anillo puede usarse con fines médicos).
Además, en la mecánica relativista el cociente entre la fuerza centrípeta y la aceleración centrípeta, es diferente del cociente entre la fuerza tangencial y la aceleración tangencial. Esto introduce una diferencia fundamental con el caso newtoniano: la aceleración y la fuerza relativistas no son vectores necesariamente paralelos:
\mathbf{F} = \frac{d}{dt}\left( \frac{m\mathbf{v}}{\sqrt{1-\frac{v^2}{c^2}}}\right) =
\frac{m\mathbf{v}}{\left[1-\frac{v^2}{c^2}\right]^{3/2}} \left( \frac{\mathbf{v}}{c^2}\cdot \mathbf{a} \right) + \frac{m\mathbf{a}}{\sqrt{1-\frac{v^2}{c^2}}}
De la relación anterior, se deduce que la fuerza y la aceleración sólo son paralelas en dos casos:
\mathbf{a}\cdot\mathbf{v} = 0, \qquad
\mathbf{a}\cdot\mathbf{v} = \|\mathbf{a}\| \|\mathbf{v}\|
El primer caso se da cuando la aceleración y la velocidad son perpendiculares, cosa que sucede en el movimiento circular uniforme. El segundo caso se da en un movimiento rectilíneo. En cualquier otro tipo de movimiento en general la fuerza y la aceleración no serán permanentemente paralelas.